Skip to content

Xidian University

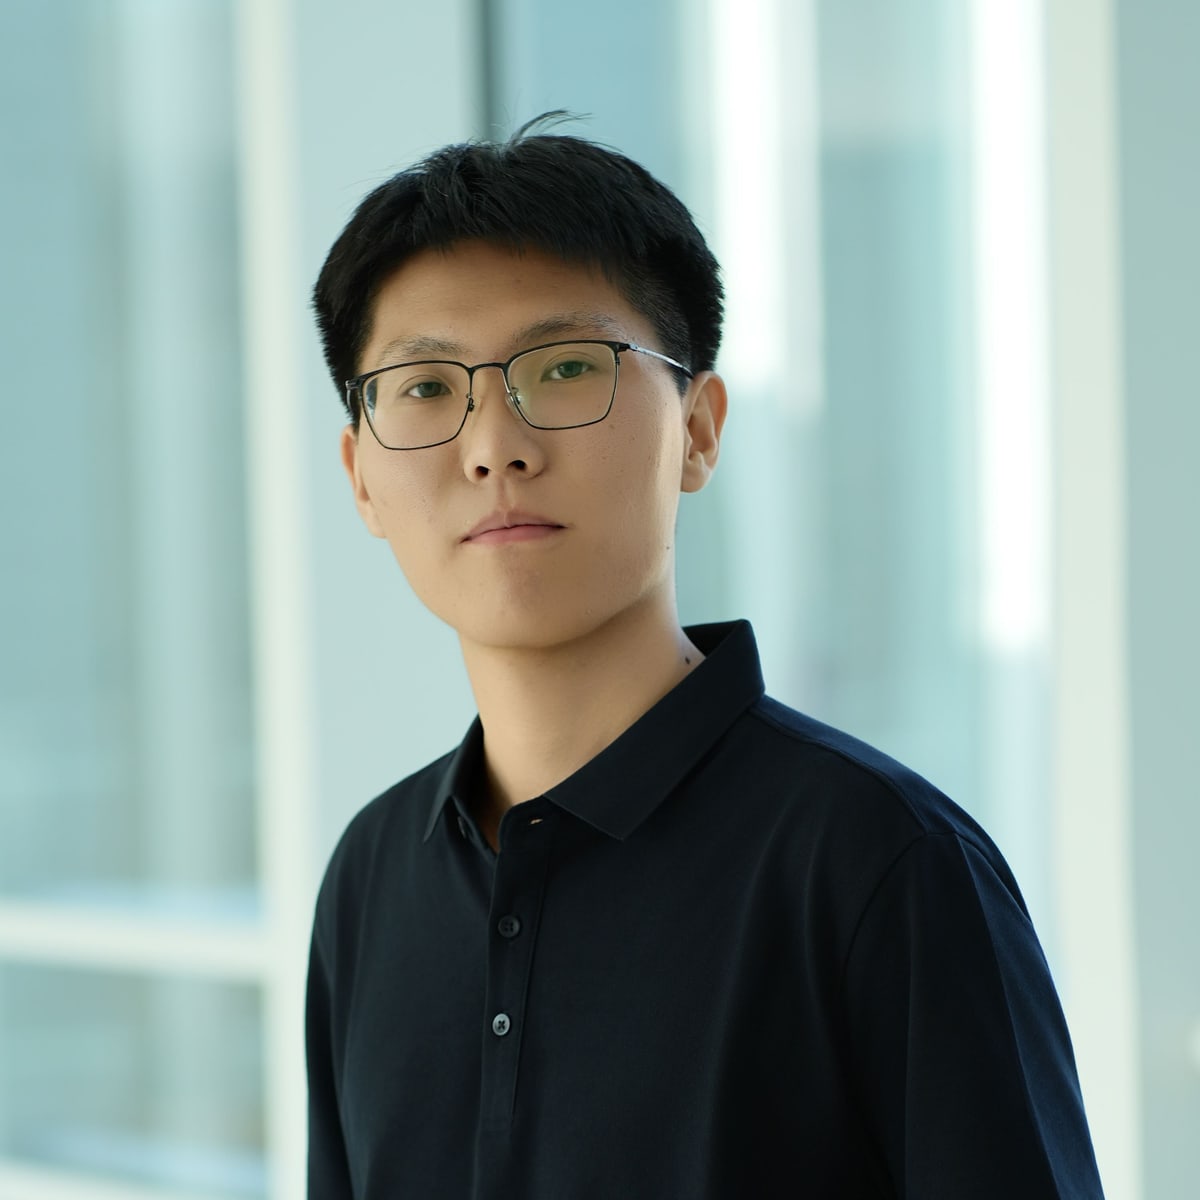
Rongqi Lu

陆荣琦 · Ronchy

M.Eng. in Control Engineering

Xi'an, China

Rongqi Lu

Rongqi Lu holds a master's degree in Control Engineering from Xidian University. Lu's research focuses on multi-robot coordination and multi-agent reinforcement learning, with an emphasis on communication-efficient collaboration, reliable decision-making and autonomous exploration in complex environments.

Beyond research, Lu explores AI-assisted development and self-hosted systems, with interests in edge computing and index investing. This work applies engineering methods to understand complex systems, develop practical tools and refine them through hands-on experimentation.

Research interests

Multi-robot Coordination
Distributed decision-making for aerial-ground teams under communication constraints.
Multi-agent Reinforcement Learning
Centralised training with decentralised execution for pursuit-evasion and exploration tasks.
Vision-Language Navigation
Linking high-level instructions with onboard perception for autonomous mobility.
Embedded Autonomy
Deployable autonomy stacks on resource-limited edge hardware.

Publications & Patents

Conference papers, journal articles, and patent applications.

Type
Year

5 entries · * indicates student-first author

2026JournalJ.1

Cooperative Pursuit Strategies for Low-Altitude UAV Swarms under Field-of-View and Communication Constraints

Rongqi Lu, Runxi Wang, Jian Liu, Yuanshi Zheng

IEEE/CAA Journal of Automatica Sinica

Accepted on September 29, 2026; corresponding author: Jian Liu

MARL / Pursuit-Evasion
2023ConferenceC.1

TOTAL: Multi-Corner Timing Optimization Based on Transfer and Active Learning

Wei Xing, Zheng Xing, Rongqi Lu*, et al.

ACM/IEEE DAC

Student first author

EDA / Timing AnalysisDOI
2025PatentP.1

Method and System for Multi-agent Cooperative Exploration Based on a Collaborative Target Network

Yuanshi Zheng, Rongqi Lu*, Jian Liu, Jiamin Wang

Filed Oct 14, 2025 · Applicant: Xidian University · Inventors: Yuanshi Zheng, Rongqi Lu, Jian Liu, Jiamin Wang · CN 202511464448.3

Patent / ExplorationPatent
2025PatentP.2

Method and System for Coordinated Pursuit Planning of Heterogeneous UAVs under Local Observation

Yuanshi Zheng, Rongqi Lu*, Jian Liu, Jiamin Wang

Filed Sep 18, 2025 · Applicant: Xidian University · Inventors: Yuanshi Zheng, Rongqi Lu, Jian Liu, Jiamin Wang · CN 202511338072.1

Patent / Cooperative ControlPatent
2025PatentP.3

Method and System for Cooperative Pursuit of Intelligent Swarms via Intrinsic Motivation under Incomplete Information

Yuanshi Zheng, Rongqi Lu*, Jian Liu

Filed Jun 4, 2025 · Applicant: Xidian University · Inventors: Yuanshi Zheng, Rongqi Lu, Jian Liu · CN 202510738071.X

Patent / Cooperative ControlPatent

Selected research projects

2023 – 2025

Multi-agent-RL

Pursuit-evasion benchmarks with MADDPG, MATD3 implementations.

PythonRLMARL

2025

Quadrangular Formation Control

UAV square formation control using artificial potential fields with autonomous organization.

MATLABUAVAPF

2025

Circular Formation Control

Distributed UAV formation control based on ring topology for 2D/3D spatial formations.

MATLABUAVDistributed

2025

Flocking Formation Control

Multi-UAV formation control with obstacle avoidance based on flocking algorithms.

PythonUAVFormation

Education & experience

Education

  • 2023.9 – 2026.6

    M.Eng. Control Engineering · Xidian University

    Xi'an, China

    More details
    • Research: multi-agent communication for aerial-ground fleets.
    • Coursework: Matrix Theory, Stochastic Processes, Optimal Control.
  • 2019.9 – 2023.6

    B.Eng. Electronic Information Engineering · Sichuan Normal University

    Chengdu, China

    More details
    • Undergraduate thesis focused on UAV SLAM navigation in warehouse environments.
    • Focus: embedded systems, data acquisition, communication networks.

Industry experience

  • 2025 Summer

    AI Software Development Engineer Intern · Huawei

    Xi'an, China

    More details
    • Refactored NE log pipeline, improving throughput by 15%.
    • Standardised web-to-server orchestration, cutting query latency by 30%.
  • 2023 Summer

    Embedded Software Engineer Intern · Xi'an Jutong Magnetic Tech

    Xi'an, China

    More details
    • Optimised SPI stack across STM32 and C8051 controllers.
    • Reduced motor control response latency from 15 ms to 3 ms.

Honors & awards

  • 2026
    Outstanding Graduating Graduate Student LeaderXidian University
  • 2025-2026
    Outstanding Graduate Student / Graduate Student LeaderXidian University
  • 2025
    Graduate Scholarship (First Prize)Xidian University
  • 2023
    Outstanding GraduateSichuan Provincial Department of Education
  • 2022
    National ScholarshipMinistry of Education of China
  • 2021
    Texas Instruments Electronic Design Cup · Provincial Second PrizeTexas Instruments & CIE

Technical background

Programming
Python, C/C++, MATLAB
Frameworks
PyTorch, ROS, OpenCV
Courses
Optimal Control, Multi-agent Systems, Embedded Systems